


「歩く」という日常的な動作に、ふと違和感を覚えることはありませんか? 足が上がらない、つまずく、疲れやすい、左右のバランスが悪い――そんな悩みは、足だけでなく全身の連携が関係しています。
京都・中京区の京都オステオパシーセンター2Fでは、ロボット工学の視点も交えながら、歩行のメカニズムを分析し、身体の使い方の土台から整える施術を提供しています。
理学療法士・健康科学修士・発達ケア・アドバイザーの大村颯太が、一人ひとりの歩行パターンに合わせた評価と、日常生活で活かせる具体的なアドバイスをご提供しています。
本記事では、人間の歩行が持つ複雑で精巧な仕組みを、ロボット工学の研究成果と照らし合わせながら解説します。
📑 目次
歩行の仕組みをロボット工学から考える|京都・中京区のオステオパシー
歩き方が気になる方へ|人間の一歩は足だけで作られていません
「歩く」という動きは、あまりにも日常的です。
朝起きて、トイレへ行く。駅まで歩く。階段を上る。買い物へ行く。
私たちは毎日の中で、ほとんど意識せずに歩いています。
でも、歩くことを少し立ち止まって考えてみると、実はとても不思議です。
片脚で体を支えながら、重心を前に運び、倒れそうになる身体を次の一歩で受け止める。
足裏で地面を感じ、目で空間を見て、耳の奥にある前庭感覚で頭や体の傾きを感じ取り、筋肉や腱、関節、脊髄、小脳、脳幹、体幹、骨盤まで総動員して前へ進んでいます。
もし以下にひとつでも当てはまる方は、この記事をぜひ最後まで読んでみてください。
この記事では、ロボット工学の視点を借りながら、人間の歩行がどれほど複雑で精巧なものなのかを見ていきます。
ロボットが歩き、走れるようになった背景にある人間理解
ロボットが人間のように歩くことは、長い間とても難しい課題でした。
脚を前に出すだけなら簡単そうに見えます。
でも実際には、重心を保ち、足を置く位置を決め、地面からの反力を受け止め、倒れそうになった身体を次の一歩で修正する必要があります。
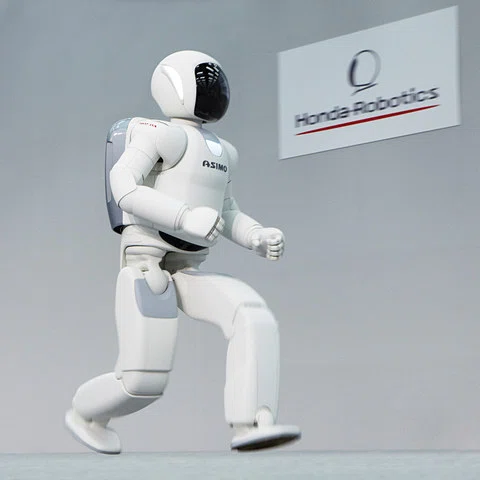
Hondaが二足歩行ロボットの研究を始めたのは1986年頃です。最初期のE0は、1歩に約15秒かかる静的な歩行でした。その後、人間や動物の歩行解析が進み、2000年にはASIMOが発表されました。ASIMOは予測運動制御を用いて、より自然で安定した二足歩行を目指したロボットでした(Honda Motor Co., 2000)。
画像引用:https://car.watch.impress.co.jp/docs/news/1130209.html
そこからさらに技術は進み、Boston DynamicsのAtlasのように走る、跳ぶ、パルクールを行うロボットも登場しました。Atlasでは、単に決められた動きを再生するだけでなく、環境を見て動作を調整する方向へ進んでいます(Boston Dynamics, 2024)。
さらに近年では、中国の研究チームが発表したBoltのように、身長約175cm、体重約75kgのフルサイズヒューマノイドが10m/sに近い速度で走ると報告されています(HIC-ZJU, 2026)。
ここまでロボットが発展した背景には、モーター、センサー、AI、シミュレーション技術の進歩があります。
ただ、それだけではありません。
人間がどうやって歩き、どうやってバランスを取り、どうやって倒れずに前へ進んでいるのか。
その科学的理解が以前よりも進んできたからこそ、ロボットも少しずつ人間の歩行や走行に近づいてきたのだと思います。
つまりロボット工学の進歩は、人間の歩行理解が深まってきた証拠でもあります。
ロボットの歩行制御と人間の身体機能はどう対応しているのか
ロボットが倒れずに歩くには、いくつもの機能が必要です。
自分の身体がどちらに傾いているのかを知る。
地面がどこにあるのかを読む。
次に足をどこへ置けば倒れないのかを計算する。
関節を素早く動かす。
そして、転びそうになったら修正する。
ロボットにとって歩くことは、脚を前後に動かすだけではありません。
人間も同じです。
私たちは足だけで歩いているわけではありません。
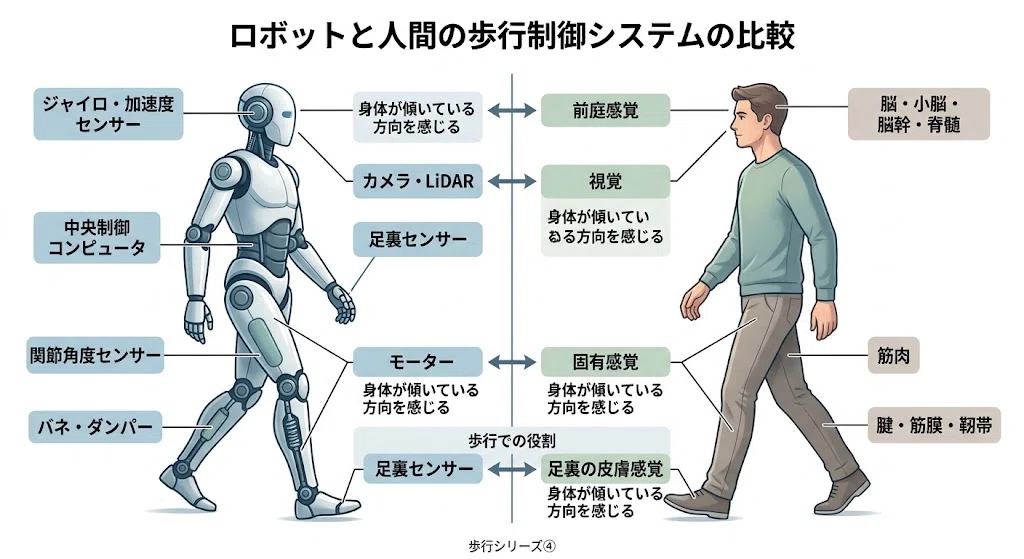
ロボットの仕組みと、人間の身体で対応する働きを並べると、かなりイメージしやすくなります。
| ロボットでの機能 | 人間で対応する機能 | 歩行での役割 |
|---|---|---|
| ジャイロ・加速度センサー | 前庭感覚、頭部・体幹の傾きの感知 | 身体が傾いている方向を感じる |
| カメラ・LiDAR | 視覚、空間認識 | 段差、距離、進行方向を読む |
| 足裏センサー | 足裏の皮膚感覚、足圧感覚 | 地面との接触や荷重を感じる |
| 関節角度センサー | 固有感覚、筋紡錘、関節受容器 | 関節の位置や動きを感じる |
| モーター | 筋肉 | 関節を動かし、身体を支える |
| バネ・ダンパー | 腱、筋膜、靭帯、足底腱膜 | 衝撃を吸収し、力を再利用する |
| 中央制御コンピュータ | 脳、小脳、脳幹、脊髄 | 感覚を統合し、運動を調整する |
| 姿勢制御 | 体幹、骨盤、足部、頭部の協調 | 重心を保ち、全身をまとめる |
| 予測制御 | 小脳、視覚予測、運動経験 | 次に起こる変化を見越して動く |
| 学習アルゴリズム | 発達、経験、感覚運動学習 | 歩き方を環境に合わせて育てる |
こうして見ると、歩行は足や膝だけの問題ではないことがわかります。
足裏、目、前庭感覚、筋肉、腱、筋膜、関節、脊髄、小脳、脳幹、体幹、骨盤。
これらが一歩ごとに関わっています。
しかも、その多くは意識して行っているわけではありません。
たとえば、足関節の筋肉には短い時間で反応する伸張反射があり、ヒラメ筋では40〜50ms程度で反射が起こるとされています(Grey et al., 2001)。歩行中に滑りやつまずきが起こった場合にも、90〜140ms程度で大きな筋活動が現れることがあります(Tang & Woollacott, 1998)。
私たちが「危ない」と意識する前に、身体はすでに修正を始めているわけです。
だから人間の歩行は、「こう歩こう」と頭で考えているだけでは説明できません。
もっと深いところで、身体が一歩ごとに調整してくれています。

歩行は身体と環境から立ち上がる|自己組織化としての人間の一歩
ここで、「自己組織化」という考え方が役に立ちます。
自己組織化とは、誰かが一つひとつ細かく命令しなくても、たくさんの要素が関わり合うことで、全体として秩序ある動きが自然に生まれることです。
歩行も、まさにそのような運動です。
脳が「右股関節を何度曲げて、足裏の圧を何%母趾側に移して」と細かく命令しているわけではありません。
足裏から入る感覚、目から入る情報、前庭感覚、筋肉や腱の張力、関節の位置感覚、地面から返ってくる床反力。
それらが一歩ごとに入力され、脳・脊髄・小脳・脳幹で統合され、筋肉や関節の動きとして出力されます。
つまり歩行は、入力・統合・出力のバランスの中から立ち上がる運動です。
ところが多くの場合、私たちは「どう足を出すか」「どう膝を使うか」という出力にばかり目を向けがちです。
でも、本当に大切なのは、その前にある入力の精度かもしれません。
足裏や関節、視覚、前庭感覚から入ってくる情報の質が変われば、身体が選ぶ動きも変わります。
このあたりは、また別の記事で深く考えていきたいところです。
ロボット工学が進むほど、人間の歩行がどれほど複雑で精巧なものなのかが見えてきます。ロボットは何十年という時間をかけて、ようやく倒れずに歩き、走れるようになってきました。
一方で、人間の子どもはどうでしょうか。
多くの子どもは、生後1年前後で歩き始め、2〜3歳頃には走る、跳ぶ、方向転換する、といった動きを自然に身につけていきます。
誰かが関節角度を一つひとつ教えているわけではありません。
転び、立ち上がり、床を感じ、周囲を見ながら、身体と環境の関係を学んでいきます。
よくあるご質問
Q. 歩行改善のために、どのような施術を行うのですか?
A. 当院では、足裏や関節の感覚、筋のバランス、体幹や骨盤の動きなどを丁寧に評価し、歩行の土台となる身体の状態を整えます。また、日常で取り入れやすい運動指導も併せて行い、歩き方の改善をサポートします。
Q. 歩行外来のような専門的な検査はありますか?
A. 当院では、歩行を構成する感覚機能(足裏の圧感覚、固有感覚、前庭感覚など)や、筋活動、骨盤・体幹の安定性などを確認しながら、歩行パターンを総合的に評価します。必要に応じて、歩行に関する研究データなども参考にしながら説明します。
Q. どのくらいの期間で歩行の改善を実感できますか?
A. 個人差がありますが、多くの方は1〜3回の施術で「歩きやすさ」の変化を感じられます。ただし、歩行は身体と環境の関係から立ち上がる運動のため、長期的な改善には継続的なケアとセルフケアが役立ちます。
Q. 初めての方や、子どもでも受けられますか?
A. はい、当院はお子さまからご年配の方まで幅広く対応しています。歩行に関するお悩みだけでなく、姿勢や運動発達についてもご相談ください。初回はお話を丁寧に伺い、必要な評価と施術を行います。
Q. 予約はどうすればいいですか?
A. LINEまたはWEB予約が便利で、24時間受け付けています。お電話(075-212-1234)でも予約可能です。初めての方は、お気軽にご連絡ください。
京都オステオパシーセンター2F
〒604-8366 京都府京都市中京区七軒町466
阪急大宮駅 徒歩3分
受付時間:9:00〜20:00(土曜休診/日祝対応可・最終受付20:00)
🌿 こちらの記事もおすすめです
|
最新科学:赤ちゃんの生まれつきの形を決める遺伝子の謎に迫る
|


